ETH-Forscher entwickeln Roboter mit lebendem Muskelgewebe

Die Antriebe aus Mäusezellen verformen sich bis zu elfmal stärker als frühere Systeme. Noch brauchen die Muskeln Nährflüssigkeit.
Das Wichtigste in Kürze
- ETH-Forschende entwickelten Roboter mit lebendem Muskelgewebe aus Mäusezellen.
- Die Roboter können springen, schwimmen, gehen und Gegenstände greifen.
- Ein Algorithmus optimiert die Hebelwirkung, die Gerüste entstehen im 3D-Druck.
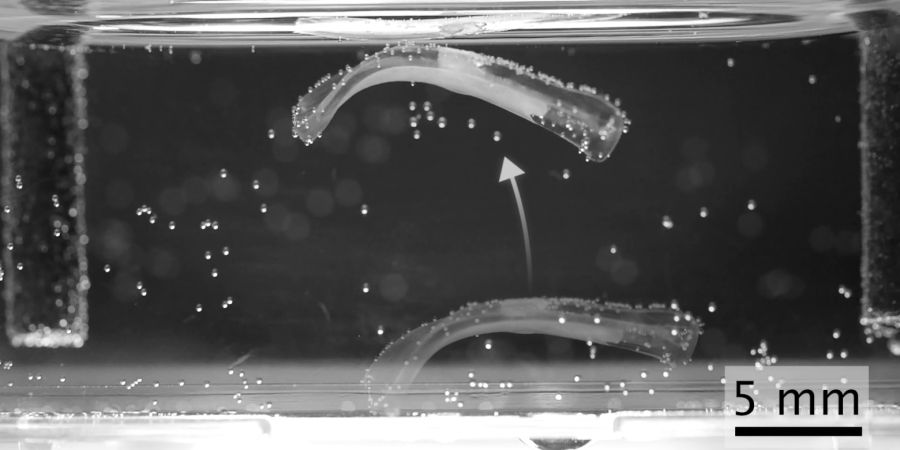
Ein Forschungsteam der ETH Zürich hat Roboter mit echten Muskeln erschaffen. Sie können springen, schwimmen, gehen und Gegenstände greifen.
Bislang zogen sich im Labor gezüchtete Muskelgewebe oft so schwach zusammen, dass Bewegungen kaum mit blossem Auge sichtbar waren. Das erklärt die ETH Zürich in ihrer Mitteilung vom Donnerstag.
Das Forschungsteam wählte daher einen neuen Ansatz: Sie entwarfen das lebende Muskelgewebe aus Mäusezellen und ein weiches Trägergerüst aus Hydrogel erstmals von Beginn an gemeinsam am Computer.
Ein Algorithmus ermittelte jene Form, bei der die Muskelkontraktion die grösste mechanische Hebelwirkung erzielt. Die Gerüste wurden anschliessend mittels 3D-Druck hergestellt.
Bio-Roboter bewegen sich deutlich stärker
Die resultierenden, rund 1,5 Zentimeter langen Antriebe verformen sich bis zu elfmal stärker als frühere Systeme mit vergleichbarer Muskelmenge. Bei einem Sprung hebt sich ein Roboter etwa fünf Millimeter vom Boden ab – das entspricht einem Drittel seiner Körperlänge.
Eine laufende Version erreicht 6,2 Millimeter pro Sekunde. Sie ist bezogen auf ihre Grösse schneller als alle bisher bekannten laufenden Bio-Roboter.
Bis zu einem Einsatz ausserhalb des Labors ist es jedoch noch ein weiter Weg. Die Muskeln sind derzeit auf eine Nährflüssigkeit angewiesen, um zu überleben.
Für künftige, grössere Systeme sei die Entwicklung eines künstlichen Gefässsystems für den Nährstoff- und Sauerstofftransport zwingend erforderlich, betonen die Forschenden. Die Studie wurde im Fachjournal «Nature Communications» veröffentlicht.